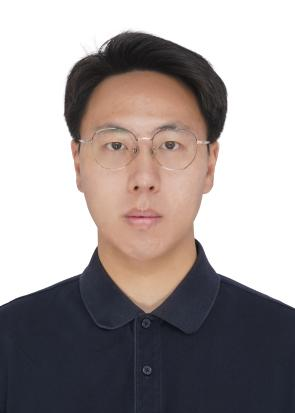
贾泽华
科系:人工智能系
职务:系主任
职称:副教授,博士生导师
联系方式:zhjia@hainanu.edu.cn
通讯地址:海南大学信息与通信工程学院414室
个人简介:贾泽华,博士生导师,中国航海学会青年托举人才,海南省“南海新星”教育人才,海南省D类高层次人才。曾任 ICoSR 2026、IEEE ACIRS 2025 大会宣传主席,担任 IEEE INDIN、IFAC CAMS 等多个国际会议分会主席。现为《无人系统技术》《中国舰船研究》《指挥控制与仿真》等期刊青年编委,中国自动化学会人工智能与机器人教育专业委员会委员,中国指挥与控制学会、中国造船工程学会、中国人工智能学会会员。长期担任 IEEE Transactions on Industrial Electronics、IEEE Transactions on Industrial Informatics、Ocean Engineering、CDC 等国际期刊和会议审稿人。
个人主页:www.jiazehua.net
谷歌学术:https://scholar.google.com/citations?user=m1KUOLUAAAAJ&hl
主讲课程:自动控制原理(本科生)、智能控制(研究生)
研究方向:
1. 海洋智能无人系统:无人艇、水下无人航行器、机器人自主导航、决策、规划与控制
2. 机器人技术:自主多机器人协同、跨域协同、集群
3. 先进预测与智能控制:模型预测控制、非线性控制、鲁棒与安全控制、能量成形控制
4. 数据驱动与人工智能:数据驱动控制、学习增强、强化学习、多模态感知与智能决策
研究特色:面向真实海洋无人系统,将先进控制理论、人工智能与机器人技术相结合,开展从单体自主控制到多智能体协同、从模型驱动到模型-数据融合智能自主的系统研究。
学习和工作经历:
2026.01 - 至今 海南大学信息与通信工程学院 副教授/系主任
2023.08 - 2025.12 海南大学信息与通信工程学院 讲师
2021.05 - 2022.06 加拿大维多利亚大学(University of Victoria) 机械工程系(Mechanical Engineering) 联合培养 (合作导师:Yang Shi院士)
2019.10 - 2020.10 鹏城国家实验室 机器人研究中心 访问研究
2017.09 - 2023.06 上海交通大学 自动化系 获工学博士学位(直博)
2013.09 - 2017.06 中南大学 航空航天学院 获工学学士学位
博士/硕士研究生招生专业:信息与通信工程、电子信息、通信工程、人工智能
课题组简介:1)课题组提供完善的科研平台(包括无人水下航行器、无人船、无人机、无人车等平台)以及广泛的国内外合作机会。手把手指导学生发表高水平学术论文和参加学科竞赛,支持学生参加国内外高水平学术会议,尽力帮忙联系就业和深造机会。
2)注重理论与实际结合,特别欢迎具有机器人、自动化、人工智能等专业背景,或具有自动控制原理/现代控制理论/机器学习等课程基础的学生加入,一起在机器人/海洋智能无人系统领域研究点真问题、做出点真东西。
3)人生是一场旅程,每一段经历都决定着who you are,混日子、混学位不如早早工作反而更能探索自己的志向。尽兴玩、用力学,踏实做人、严谨科研,真切地体验科研和生活带来的广阔与精彩更值得。
部分主持或参与项目:
2026-2028 主持 国家自然科学基金青年科学基金项目(C类)
2026-2028 主持 海南省第二批“南海新星”项目教育人才项目
2025-2027 主持 海南省自然科学基金高层次人才项目
2025-2027 主持 海南大学卓越教学“揭榜挂帅”项目
2024-2026 主持 海南省高等学校自然科学研究项目
2025-2028 参与 国家自然科学基金联合基金 “面向海面目标监测的空海跨域无人载运平台协同控制研究”(排2)
部分一作/通讯论文:
[1] Z. Jia, K. Xie, X. Bai, et al. Structure-Preserving Safe and Robust Formation Control of Autonomous Surface Vehicles via a Port-Hamiltonian Framework[J]. IEEE Transactions on Industrial Informatics, 2026, 22(9): 8080–8091.
[2] Z. Jia, H. Wang, W. Wu, et al. Robust Safety-Preserving Rendezvous Control for Coordinated Heterogeneous Marine Vehicles: An Observer-Based Structure-Keeping Port-Hamiltonian Approach[J]. IEEE Transactions on Cybernetics, 2026, 56(6): 3370–3381.
[3] Z. Jia, A. Xie, W. Chen, et al. Event-Triggered Distributed Lyapunov-Based Model Predictive Formation Control of Autonomous Surface Vehicles with Experimental Validation[J]. Control Engineering Practice, 2026, 177: 107214.
[4] Z. Jia, Y. Lin, W. Zhang, et al. Resilient Performance-Guaranteed Dynamic Fuzzy Adaptive Event-Triggered Rendezvous Control for Heterogeneous USV–UUV Systems under DoS Attacks[J]. Robotics and Autonomous Systems, 2026, 207: 105759.
[5] Z. Jia, K. Zhang, Y. Shi, et al. Safety-Preserving Lyapunov-Based Model Predictive Rendezvous Control for Heterogeneous Marine Vehicles Subject to External Disturbances[J]. IEEE Transactions on Cybernetics, 2024, 54(9): 5244–5256.
[6] Z. Jia, H. Lu, H. Chen, et al. Robust Distributed Cooperative Rendezvous Control for Heterogeneous Marine Vehicles Using Model Predictive Control[J]. IEEE Transactions on Vehicular Technology, 2024, 73(8): 11002–11013.
[7] Z. Jia, H. Lu, S. Li, et al. Distributed Dynamic Rendezvous Control of the AUV-USV Joint System with Practical Disturbance Compensations Using Model Predictive Control[J]. Ocean Engineering, 2022, 258: 111268.
[8] Y. Lin, Z. Jia*, Y. Yang, et al. Adaptive Fault-Tolerant Safety-Guaranteed Fuzzy Event-Triggered Rendezvous Control for Heterogeneous USV-UUV Systems[J]. ISA Transactions, 2026, 177: 122–131.
[9] Y. Lin, Z. Huang, S. Xue, et al., Z. Jia*. Safe Cooperative Rendezvous Control for ASV-UUV Systems Subject to DoS Attacks: An Adaptive Neural Resilient Dynamic Event-Triggered Approach[J]. IEEE Internet of Things Journal, 2026, 13(15): 33232–33242.
[10] Y. Lin, Z. Jia*, D. Guo, et al. Dynamic Performance-Guaranteed Adaptive Event-Triggered Trajectory Tracking Control for Underactuated Surface Vehicles[J]. Ocean Engineering, 2024, 312: 119114.
部分发明专利:
[1] 贾泽华,张卫东,陆宇等. 一种基于凸优化的火星着陆轨迹优化控制方法,CN108388135B
[2] 贾泽华,王华欢,张卫东等. 一种异构海洋机器人的动态交会控制方法,CN119882791B
[3] 贾泽华,张晨,谢威,张卫东等. 基于MPC-NDQN的无人机着艇方法、设备、介质,CN118192584A
[4] 贾泽华,林源,王华欢等. 一种异构海洋机器人的自适应弹性交会控制方法,CN121918406A
[5] 贾泽华,林源,黄飞等. 一种无人潜器的自适应轨迹跟踪方法,CN120315439A
[6] 贾泽华,谢昆,姜传奇等. 一种面向多无人艇的安全鲁棒编队控制方法,CN122593397A
[7] 贾泽华,谢安,陈文杰等.一种基于李雅普诺夫模型预测控制的无人水面艇控制方法,CN122284605A
[8] 贾泽华,杨林,张卫东等. 一种具有抗DoS攻击与扰动补偿能力的无人水下航行器轨迹跟踪方法,CN122172836A
[9] 姜传奇,贾泽华,胡凯轩等. 一种基于数据驱动的无人船轨迹跟踪模型预测控制方法,CN122884123A
[10] 张卫东,贾泽华,孙志坚等. 无人艇与水下无人潜器联合系统的协同交会对接控制方法,CN112925332B
获得奖励:
2024海南省科技进步特等奖
2024福建省科技进步一等奖
2024中国商业联合会技术发明一等奖
2024中国航海学会科技进步一等奖
2025第二届全国电子信息类专业高校教师智慧教学案例竞赛全国二等奖
2024海南大学教师教学创新大赛一等奖
2023年第十一届澳门国际创新发明展金奖
2023年上海交通大学优秀毕业生
2020年珠海万山国际智能船艇公开赛项目赛冠军
部分学生获奖情况(均为第一指导教师):
[1] 指导研究生获得2026年“青科杯”数智海洋专项赛全国二十强
[2] 指导本科生获得2026年RoboMaster机甲大师工程挑战赛全国一等奖
[3] 指导研究生获得2026年中国机器人及人工智能大赛全国一等奖
[4] 指导研究生获得2025年第七届国际青年人工智能大赛全国一等奖
[5] 指导研究生获得2024年中国研究生电子设计竞赛全国一等奖
[6] 指导研究生获得2024年中国机器人及人工智能大赛全国一等奖
[7] 指导研究生获得2025年中国研究生电子设计竞赛全国二等奖
[8] 指导本科生获得2025年全国青少年智能无人系统应用大赛全国二等奖
[9] 指导研究生获得2025年全球校园人工智能算法精英大赛全国二等奖
[10] 指导研究生获得2024年中国研究生机器人创新设计大赛全国二等奖
[11] 指导研究生/本科生学生获得2024年中国国际大学生创新大赛全国铜奖(省金奖)
学术兼职:
中国自动化学会会员
中国造船工程学会会员
中国航海学会会员
IEEE Member
担任自动化及海洋工程领域多个期刊审稿人,包括:
IEEE Transactions on Industrial Informatics
IEEE Transactions on Industrial Electronics
IEEE Transactions on Cybernetics
IEEE Transactions on Intelligent Vehicles
IEEE Transactions on Intelligent Transportation Systems
IEEE Transactions on Vehicular Technology
IEEE/CAA Journal of Automatica Sinica
IEEE Transactions on Control Systems Technology
IEEE Control Systems Letters
IEEE Open Journal of the Industrial Electronics Society
Ocean Engineering
ISA Transactions
Nonlinear Dynamics
International Journal of Robust and Nonlinear Control
Journal of the Franklin Institute
International Journal of Control, Automation, and Systems
Journal of Field Robotics
Circuits, Systems, and Signal Processing
等